- Quadrocopter.org
- Vergleich
- Avata 360 vs Nazgul DC5 Eco
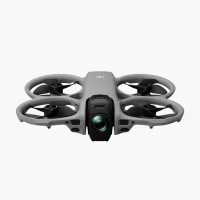
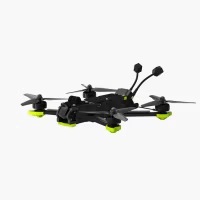
DJI Avata 360 vs iFlight Nazgul DC5 Eco
Was Avata 360 besser kann (5) und wo Nazgul DC5 Eco vorne liegt (2) — alle Daten nebeneinander.
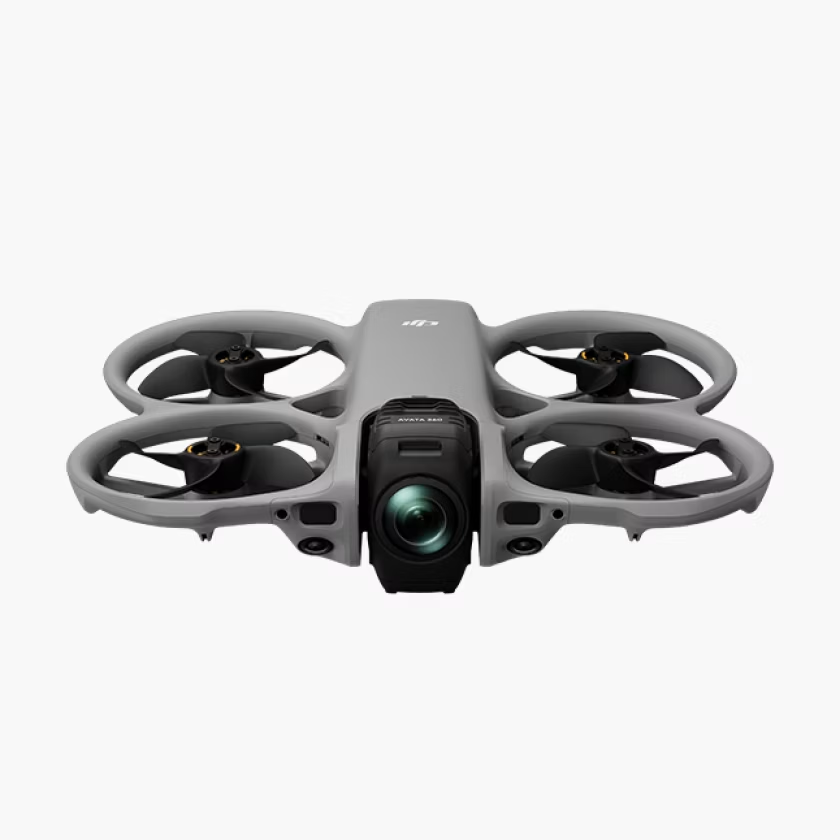
vs
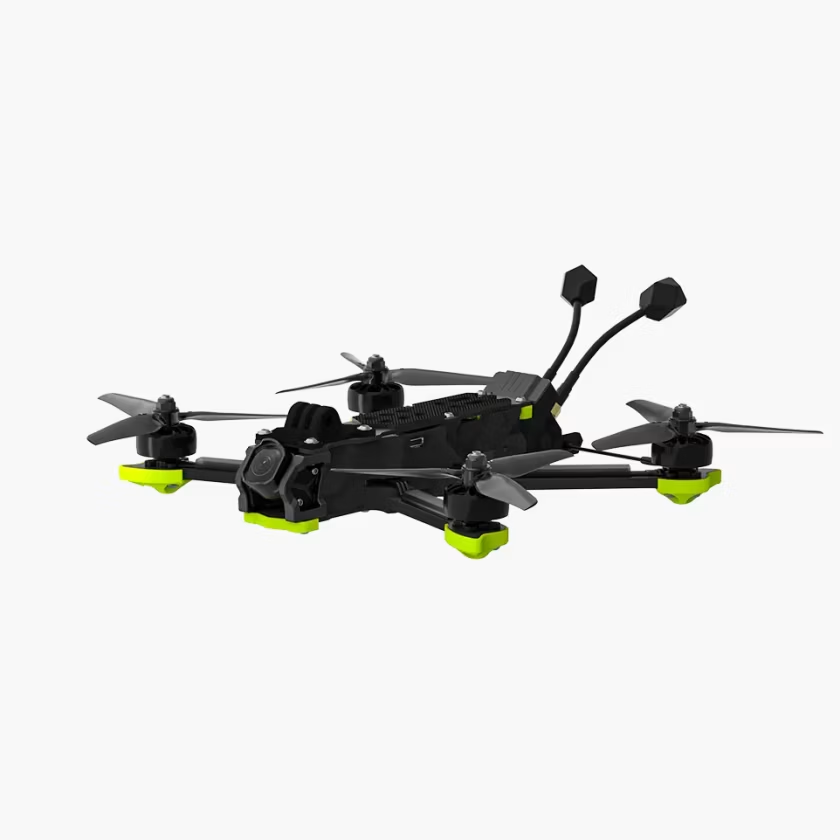
5,9Flug8,8
7,1Reichweite & Steuerung9,2
3,6Mobilität2,4
Abmessungen
Größenvergleich
Avata 360Nazgul DC5 Eco
| Avata 360 | Nazgul DC5 Eco | Unterschied | |
|---|---|---|---|
| Höhe (ausgeklappt) | 55,5 mm | 34 mm | +21,5 mm |
| Breite (ausgeklappt) | 199 mm | 144 mm | +55 mm |
| Startgewicht | 455 g | 450 g | +5 g |
Maßstabsgetreu nach den offiziellen Abmessungen (vorne und seitlich).
Warum ist Avata 360 besser als Nazgul DC5 Eco?
- Max. Flugzeit23 min vs 8 min3,1×
- Max. Videoauflösung8K vs 4K
- Max. Übertragungsreichweite20 km vs 13 km+54 %
- Sensorgröße (optisches Format)0,91″ vs 0,77″+18 %
- Max. Bildrate (Zeitlupe)120 fps vs 100 fps+20 %
Warum ist Nazgul DC5 Eco besser als Avata 360?
- Höchstgeschwindigkeit65 km/h vs 190 km/h2,9×
- Max. Dienstgipfelhöhe (ü. NN)4.500 m vs 7.000 m+56 %
Technische Daten
Nebeneinander
| Größe & Gewicht | ||
| Startgewicht | 455 g | 450 g |
| Unter 250 g | Nein | Nein |
| Länge (ausgeklappt) | 246 mm | 193 mm |
| Breite (ausgeklappt) | 199 mm | 144 mm |
| Höhe (ausgeklappt) | 56 mm | 34 mm |
| Diagonale (Achsabstand) | — | 240 mm |
| Klappbare Arme | Ja | — |
| Integrierter Propellerschutz | Ja | — |
| Flugleistung | ||
| Max. Flugzeit | 23 min | 8 min |
| Max. Schwebezeit | 22 min | — |
| Max. Flugstrecke | 13,5 km | — |
| Höchstgeschwindigkeit | 65 km/h | 190 km/h |
| Max. Steiggeschwindigkeit | 10 m/s | — |
| Max. Sinkgeschwindigkeit | 10 m/s | — |
| Max. Dienstgipfelhöhe (ü. NN) | 4.500 m | 7.000 m |
| Max. Windwiderstand | 10,7 m/s | — |
| Windwiderstand (Beaufort) | Level 5 | — |
| Min. Betriebstemperatur | -10 °C | — |
| Max. Betriebstemperatur | 40 °C | — |
| GPS / Satellitenortung | Ja | — |
| Satellitensysteme | GPS, Galileo, BeiDou | — |
| Automatische Rückkehr | Ja | — |
| Übertragung & Steuerung | ||
| Max. Übertragungsreichweite | 20 km | 13 km |
| Reichweite (CE/EU) | 10 km | — |
| Videoübertragung | O4+ | DJI O4 Pro |
| Live-Bild-Qualität | Single Lens Mode: | 1080p@100*/60/50/48/30/25/24fps | 360° Mode: | 1080p@60/50/48/30/25/24fps | — |
| Live-Bild-Auflösung | 1080p | — |
| Minimale Latenz | 130 ms | — |
| Frequenzbänder | 2.4 GHz, 5.1 GHz, 5.8 GHz | — |
| Kamera | ||
| Sensorgröße | 1/1.1" | 1/1.3" |
| Sensorgröße (optisches Format) | 0,91″ | 0,77″ |
| Fotoauflösung | 64 MP | — |
| Anzahl Kameras | 1 | — |
| Blende (Hauptkamera) | f/1,9 | — |
| Brennweite (KB-äquivalent) | 8 mm | — |
| Bildwinkel | 200° | — |
| Max. ISO | 25.600 | — |
| RAW-Fotos (DNG) | Ja | — |
| Mechanischer Gimbal | 1 Achsen | — |
| 360°-Kamera | Ja | — |
| Video | ||
| Max. Videoauflösung | 8K | 4K |
| 4K-Bildrate (max.) | 60 fps | — |
| Max. Bildrate (Zeitlupe) | 120 fps | 100 fps |
| Max. Video-Bitrate | 180 Mbps | — |
| Log-Farbprofil (D-Log / D-Log M) | Ja | — |
| HDR-Video | Ja | — |
| H.265 / HEVC | Ja | — |
| Sicherheit & Hinderniserkennung | ||
| Hinderniserkennung | Rundum | — |
| Erkennungsrichtungen | vorne, hinten, seitlich, oben, unten | — |
| LiDAR / 3D-ToF-Sensor | Ja | — |
| Motivverfolgung / Follow Me | Ja | — |
| Akku & Laden | ||
| Akkukapazität | 2.700 mAh | — |
| Akkuenergie | 38,7 Wh | — |
| Akkuspannung | 14,32 V | — |
| Akkugewicht | 149 g | — |
| Akkutyp | Li-ion | — |
| Ladezeit | 47 min | — |
| Max. Ladeleistung | 100 W | — |
| Speicher & Verbindungen | ||
| Interner Speicher | 42 GB | — |
| microSD-Steckplatz | Ja | — |
| WLAN | Ja | — |
| Bluetooth | Ja | — |
| Regeln & Zulassung | ||
| EU-Klasse | C1 | — |
| EU-Unterkategorie (offen) | A1 | — |
| Remote ID | Ja | — |